Классификация систем координат на станках с ЧПУ
Изучите материал о классификации систем координат на станках с ЧПУ. Чтобы перейти к учебным материалам, кликните на каждую из иконок.
Классификация и индексация станков с ЧПУ
1. По принципу управления движения рабочих органов станка различают несколько групп:
с цикловым управлением;
с позиционным управлением системы числового программного управления (СЧПУ);
с контурным управлением СЧПУ;
с комбинированным управлением СЧПУ.
В соответствии с классификацией систем программного управления (СПУ) принята следующая схема обозначения станков. К основному обозначению станка добавляют один индекс:
Ц – станки с цикловым управлением;
Ф1 – станки с цифровой индикацией положения рабочих органов, а так же станки с цифровой индикацией и ручным вводом данных;
Ф2 – станки с позиционным СПУ;
Ф3 – станки с контурным СПУ;
Ф4 – станки со смешанными СПУ.
Кроме того, введены индексы, отражающие конструктивные особенности станков, связанные с автоматической сменой инструмента.
Р – смена инструмента поворотом револьверной головки;
М – смена инструмента из магазина.
Индексы Р и М записывают перед индексами Ф2, Ф3, Ф4.
2. В станках с ЧПУ сохраняется индексация по точности, принятая для универсальных станков:
Н – нормальная точность;
П – повышенная точность;
В – высокая точность;
А – особая точность;
С – особо высокая точность (мастер-станки).
Индексация точности в обозначении станка приводится после всех цифровых индексов (например: 6Б76ПМФ4 – П-повышенной точности; М-смена инструмента из магазина; Ф4-смешанная СПУ).
Следует отметить, что зарубежные фирмы, а также многие отечественные в вопросах индексации станков придерживаются других концепций. Поэтому довольно часты случаи, когда обозначение марки станка содержит условное обозначение и порядковый номер модели фирмы-разработчика.
3. По компоновке все станки можно разделить на две самостоятельные группы:
- станки, созданные на базе универсальных станков;
- специализированные станки оригинальной компоновки, предназначенные для обработки определенного класса заготовок.
4. Кроме того, все станки делятся на:
- станки с ручной сменой инструмента;
- станки с автоматическим резцедержателем или револьверной головкой;
- с инструментальным магазином (с автооператором).
5. По количеству используемого инструмента:
- одноинструментальные;
- многоинструментальные.
Станки, обеспечивающие особо высокую концентрацию операций, имеющие более 12 инструментов и снабженные специальным магазином для размещения инструмента, относятся к многоцелевым.
Особенностью многоцелевых станков является наличие стола или делительного приспособления с периодическим или непрерывным (по программе) движением.
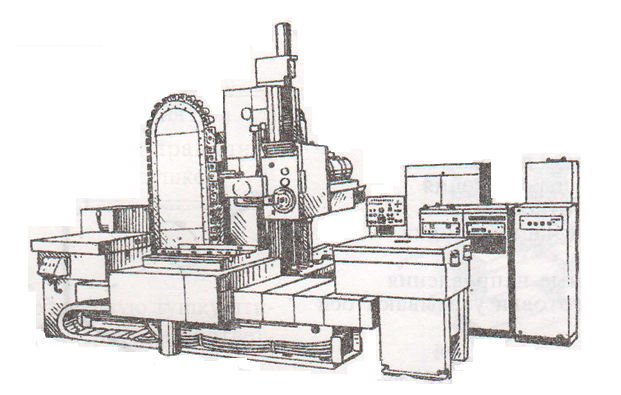
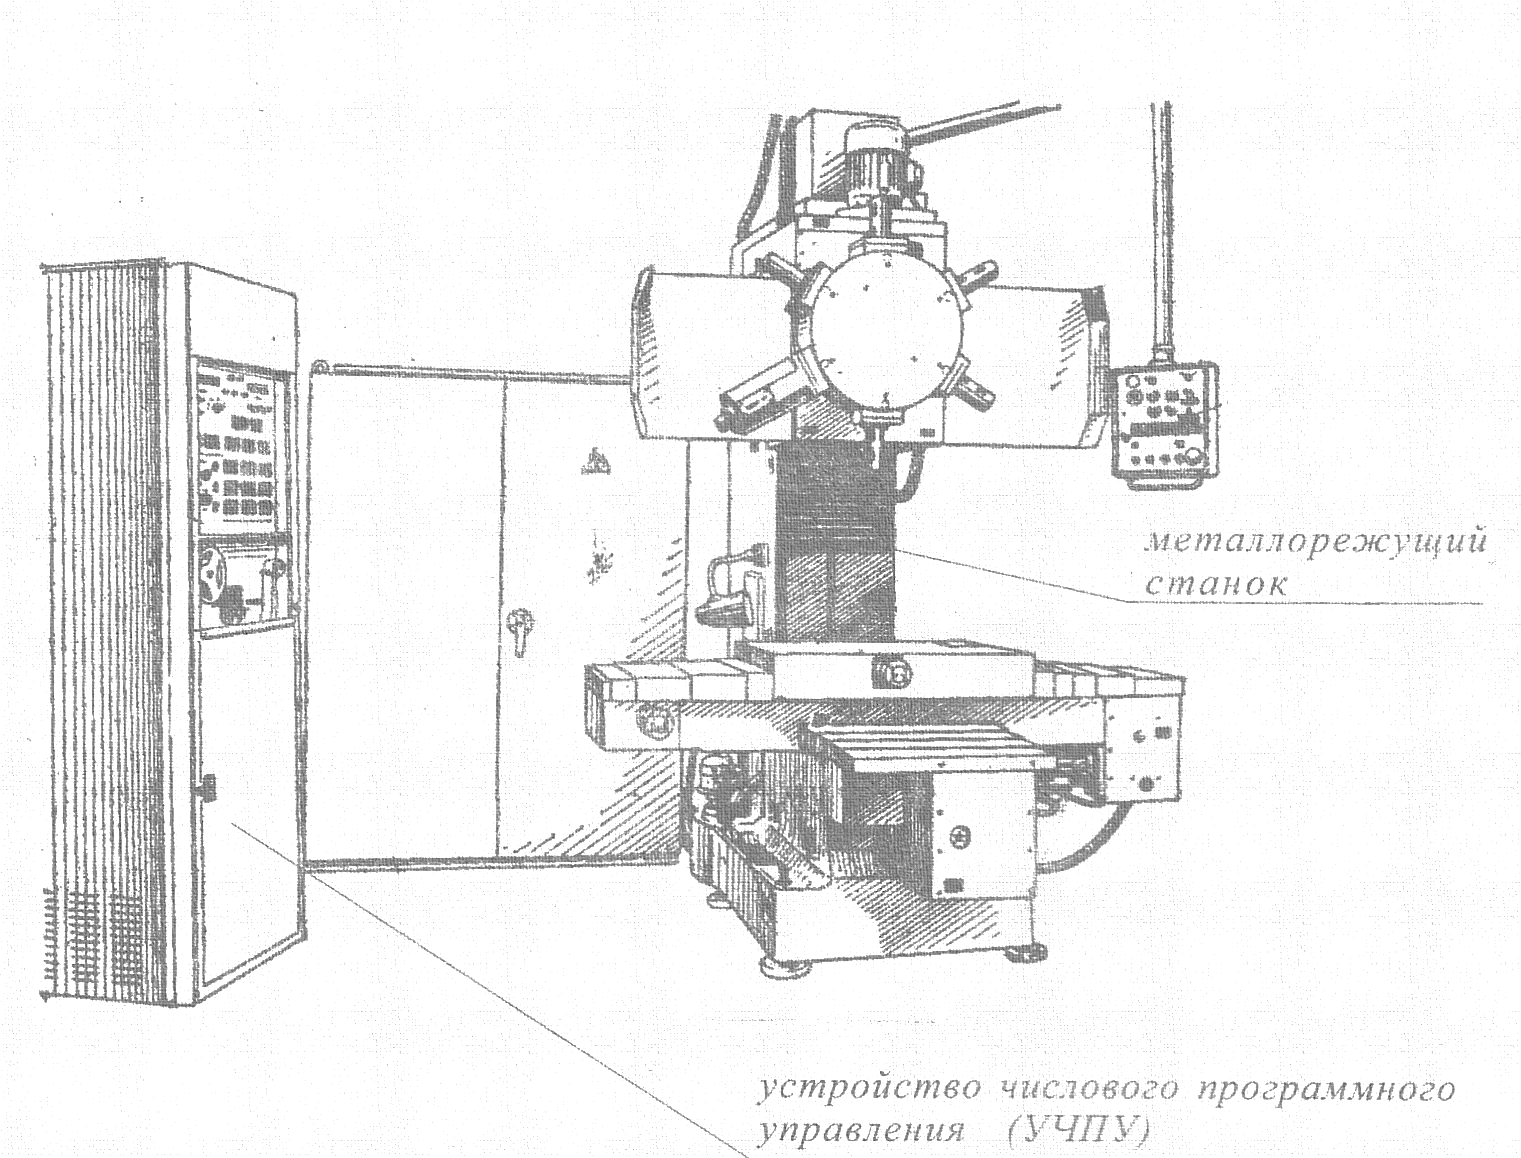
Классификация систем программного управления станками
Системы ЧПУ классифицируют:
по уровню технологических возможностей
NC – это системы с покадровым чтением перфоленты на протяжении цикла обработки каждой заготовки.
SNC – это системы с однократным чтением перфоленты, перед обработкой всей партии заготовок.
CNC – это системы со встроенной ЭВМ компьютером или микропроцессором.
DNC – это системы прямого числового управления группой станков от одной ЭВМ.
HNC – это оперативные системы с ручным набором программы на пульте управления.
2. по технологическому назначению
a) Позиционные системы, обеспечивают высокоточное перемещение в заданную программой позицию за min время. По каждой координатной оси программируется только необходимое перемещение, а траектория этого перемещения может быть произвольной. Большая часть перемещения из одной позиции в другую выполняется с max скоростью, а подвод к нужной позиции с min («ползучей» скоростью). Для повышения точности позиционирования, выход в требуемую позицию всегда выполняется в одном направлении (например: слева на право), это сверление и координатно-расточные станки.
б) Системы с прямоугольным формообразованием позволяют управлять перемещением исполнительного органа, непосредственно в процессе обработки, в ходе формообразования исполнительный орган перемещается по осям поочередно, поэтому траектория его перемещения имеет ступенчатый вид. При грубом позиционировании исполнительного органа, его подвод к заданной позиции может выполняться с разных сторон, при точном – только с одной стороны. Число управляемых координат в таких системах может достигать 5 и одновременно управляемых 4-х – это токарные, фрезерные, расточные станки.
в) Системы с прямолинейным формообразованием и позиционированием, реализует движение инструмента при резании одновременно по двум координатам, в таких системах используется двух координатный интерполятор, который одновременно подает управляющий импульс на два привода подач. Такие системы, в сравнении с прямоугольным, обладают расширенными технологическими возможностями и так же используются в токарных, фрезерных, расточных станках.
г) Системы с криволинейным формообразованием, позволяет управлять обработкой сложных плоских и объемных деталей с участками сложных криволинейных контуров.
Системы б, в, г – это контурные системы. Многоцелевые станки сверлильно-фрезерно-расточного типа, для расширения их технологических возможностей оснащают комбинированными позиционно контурными системами ЧПУ.
3. по числу потоков информации
a) В разомкнутых системах имеется один поток информации отсчитывающего устройства к исполнительному органу. В таких системах обычно используют шаговые двигатели, поскольку их крутящий момент не достаточен для обеспечения движения привода подачи, такие двигатели используют в качестве задающего устройства, сигналы которого требуют усиления. Часто в качестве усилителя используется гидроусилитель момента в виде аксиально-поршневого двигателя, вал которого соединен с ходовым винтом привода подач. В разомкнутых системах нет датчиков обратной связи в них отсутствует информация о действительном положении исполнительного органа.
б) В замкнутых, два потока информации:
Отсчитывающий к датчику обратной связи
От датчика обратной связи по перемещению
В этих системах рассогласование между заданным и действительным перемещениями исполнительного органа, устраняется благодаря обратной связи.
в) Адаптивные (три потока информации):
Отсчитывающее устройство исполнительному органу
От датчика обратной связи по перемещению
От датчиков, установленных на образце и контролирующих процесс по параметрам: износ инструмента, изменение сил резания, изменение упругих перемещений.
4. по принципу задания УП:
a) декодированный
б) кодированный
в) ЭВМ
5. по типу привода:
a) ступенчатый
б) регулируемый
в) дискретный
г) следящий
6. По числу программируемых движений, станки с ЧПУ бывают:
а) двух координатными: сверлильные и токарные;
б) трех координатными: сверлильные, фрезерные, расточные;
в) четырех координатными: двух суппортные токарные станки, фрезерные станки с дополнительным движением заготовки;
г) пяти координатными: фрезерные;
д) многокоординатными: специализированные станки.
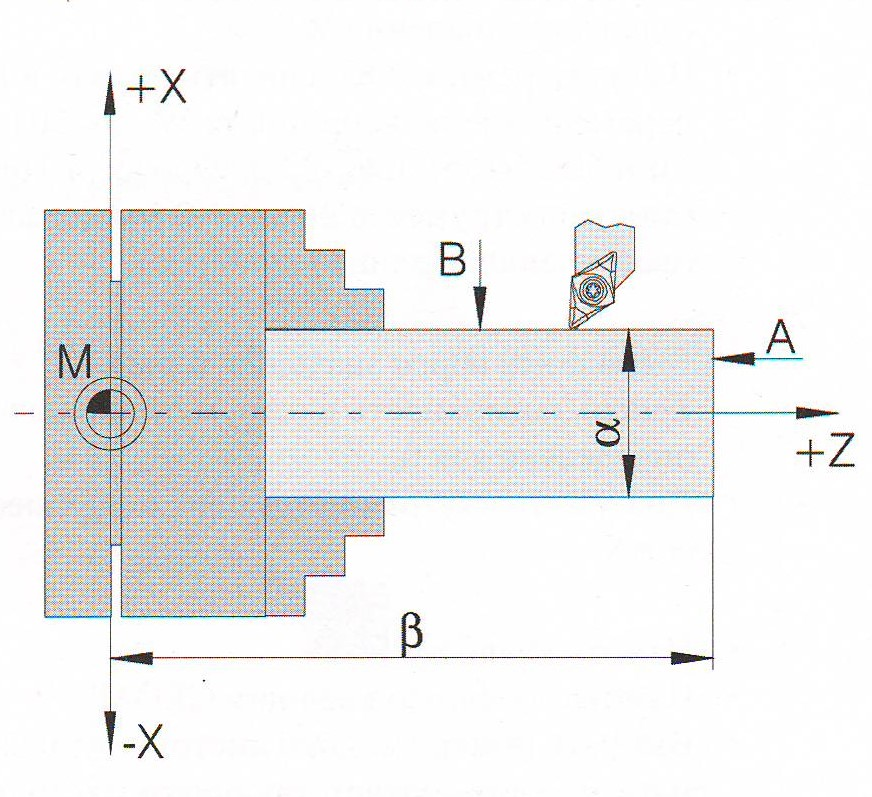
Система координат токарного станка с ЧПУ:
M – ноль станка, неизменяемая базовая точка, устанавливаемая производителем станка.
Относительно данных точки выполняются все размерные функции станка.
В тоже время М является началом системы координат.
В основном, в токарных станках с ЧПУ всего две координаты – X и Z.
Х –диаметральные размеры;
Z –линейные размеры.
Координата Х измеряется в направлении поперечного суппорта, координата Z в направлении продольного суппорта.
Координатное перемещение в отрицательном направлении описывает движение системы инструмента к детали, Задание положительного направления — от детали.
Система координат с абсолютным программированием
Начало системы координат лежит в точке нуля станка M или при использовании сдвига нуля, в точке нуля детали W.
Все заданные точки описываются относительно начала системы координат указанием соответствующих расстояний по осям Х и Z. Размеры Х программируются как диаметр (аналогично размерам на чертеже).
Система координат для программирования в приращениях
Начало системы координат лежит в базовой точке установки инструмента или на вершине инструмента (после вызова инструмента).
При программировании в приращениях, описываются фактические траектории инструмента (от точки к точке). Х программируется как радиус.
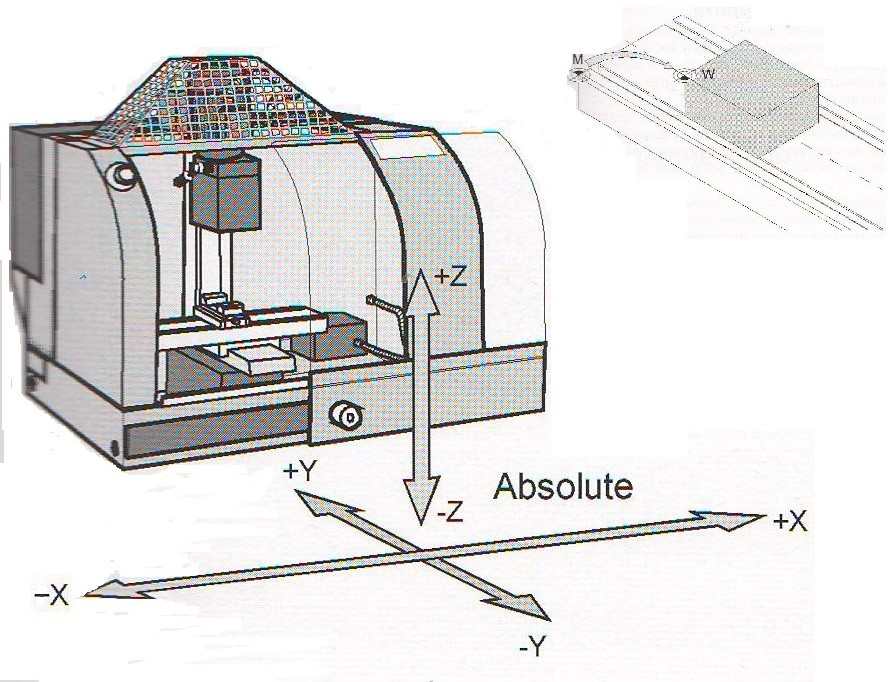
Система координат фрезерного станка ЧПУ
В качестве единой системы координат для фрезерных станков с ЧПУ принята стандартная (правая) система, при которой оси X, Y, Z указывают положительные перемещения инструментов относительно подвижных частей станка.
Положительные направления осей координат определяются по правилу правой руки. Большой палец указывает положительное направление оси абсцисс (X), указательный — оси ординат (У), средний — оси аппликат (Z). Положительные направления вращений вокруг этих осей определяются другим правилом правой руки: если расположить большой палец по направлению оси, то остальные согнутые пальцы укажут положительное направление вращения.
Ориентация осей стандартной системы координат станка связывается с направлением движения при сверлении на сверлильных, расточных, фрезерных и токарных станках.
Направление вывода сверла из заготовки принято в качестве положительного для оси Z, т.е. ось Z всегда связывается с вращающимся элементом станка - шпинделем.
Правую руку мысленно кладут тыльной стороной на обрабатываемую поверхность заготовки так, чтобы полусогнутый средний палец совпадал с осью шпинделя. Тогда большой палец покажет направление координаты (+X), указательный — ( +У ). Ось обычно параллельна плоскости установки заготовки.
Для того чтобы не было путаницы с положительными направлениями рабочих органов станка, связанных с заготовкой и инструментом всегда исходят из того, инструмент движется относительно неподвижной заготовки. Нулевую точку станка обычно обозначают буквой М или Ос.
Положение нулевой точки станка стандартом не оговаривается. Для токарных станков за ноль станка рекомендуется принимать точку пересечения левого торца заготовки с осью вращения при обработке в центрах или точку пересечения базового торца заготовки с осью вращения при обработке в патроне.
На сверлильно-фрезерно-расточных станках за ноль станка принимают точку пересечения поверхности поворотного стола с его осью вращения.
На фрезерных и сверлильных станках с крестовым столом за нулевую точку принимают точку пересечения диагоналей стола.
Система координат режущего инструмента на токарном станке с ЧПУ
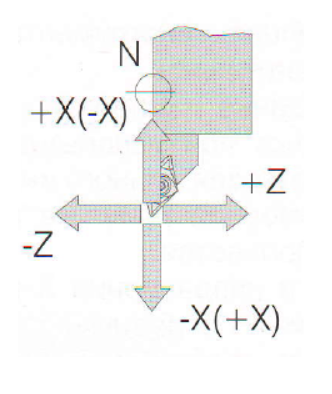
N – базовая точка установки инструмента.
Исходная точка для выполнения размерной привязки инструмента. N находится в подходящей точке в системе резцедержателя, и определяется производителем станка.
Размерная привязка режущего инструмента к системе отсчета состоит в определении фактического положения вершины инструмента, используемого при обработке, относительно нулевой точки детали и ввода этих данных в память системы ЧПУ. Привязка выполняется последовательно для каждого режущего инструмента по координатам X и Z.
Чтобы правильно выполнить привязку инструмента, наладчик должен точно определить вылеты инструментов по координатам Х и Z, а затем, нажав на пульте управления кнопку MENU OFFSET, записать их в таблицу корректоров. Большинство современных моделей токарных станков оборудованы специальными датчиками, призванными упростить процесс привязки инструмента. В том же случае, когда станок не оснащен датчиком привязки, следует, при необходимости, подрезать торец заготовки или подточить ее по диаметру.
Описание всей процедуры и методики привязки на станках с датчиками можно прочесть в документации по программированию аппаратов числового программируемого управления и эксплуатации токарного оборудования, оснащенного системой ЦПУ системы ЧПУ.
При вычислении вылетов инструмента общая методика, определяющая электронную или механическую привязку инструмента, в. качестве первого этапа включает в себя определение начала координат. При этом отправной точкой по оси Х, как правило, считается самый центр держателя осевого инструмента, а лобовая поверхность револьверной головки (или поверхность резцедержателя типа «В» на токарном оборудовании, оснащенном резцедержателями VDI) служит началом отсчета по оси Z.
Следует особо отметить, что оси координат токарного станка не соотносятся с направлением осей вылета инструмента. Вышеописанная методика определения вылетов инструмента составляется, исходя из следующих обстоятельств. На всех без исключения токарных станках ось вращения детали совпадает с центром держателя осевого инструмента. При этом, например, для осевого режущего инструмента (сверл, борштанг, зенкеров, метчиков и т.д.) корректор всегда принимает значение 0.
Помимо этого, при изготовлении в соответствии с международными стандартами ИСО резцов для расточки в расчет принимается расстояние между верхней точкой режущей пластины и центром резцедержателя. Это значение, как правило, определено в каталоге инструментов. Таким образом, в таблицу корректоров вводится это удвоенное значение по оси Х, а также значение вылета инструмента по оси Z.
Нелишним будет заметить, что ускорить процедуру наладки токарного станка, оборудованного датчиком привязки инструмента, можно именно благодаря оперативному вводу в таблицу корректоров значений вылета, указанных в каталоге или полученных путем непосредственных замеров. Также в этом в этом случае закреплять инструмент следует клином, настроив резцедержатель таким образом, чтобы его поверхность была вровень с лобовой поверхностью револьверной головки.
Система координат режущего инструмента на фрезерном станке с ЧПУ
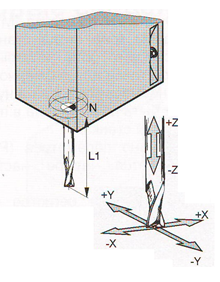
Система координат инструмента предназначена для задания положения его режущей части относительно державки. Инструмент описывается в рабочем положении сборе с державкой.
При описании всего разнообразия инструментов для станков с ЧПУ используют единую систему координат инструмента, оси которой параллельны соответствующим осям стандартной системы координат станка и направлены ту же сторону. Начало СКИ токарных станков, у которых ось поворота инструментальной головки параллельна оси OZ, выбирают в точке пересечения оси поворота и базовой плоскости, на которую опирается инструмент. При установке инструмента в шпиндель ноль инструмента располагается пересечения торца шпинделя и оси его вращения.
В некоторых конструкциях токарных станков исходная точка инструмента постоянна. В остальных случаях ее следует выбирать с учетом следующих соображений: с одной стороны, инструмент должен располагаться максимально близко к заготовке, чтобы уменьшить время холостых перемещений, с другой стороны – необходимо исключить опасность удара по заготовке при ее смене и обеспечить удобство установки и снятия заготовки.
Режущая часть инструмента характеризуется положением его центра или настроечной точки Р, положение которой относительно начала систем координат инструмента обеспечивается наладкой инструментального блока вне станка на специальное приспособлении.
Настроечная точка инструмента Р обычно используется в качестве расчётной при вычислении траектории инструмента. Ноль СКИ обычно обозначают символом Ои.
Система координат детали на токарном станке с ЧПУ
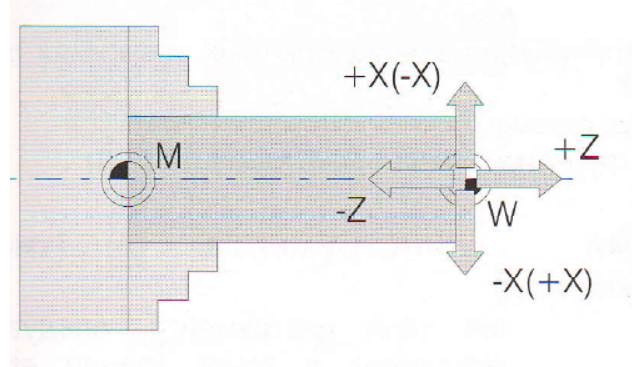
W – Ноль детали.
Исходная позиция для размерных функции программы.
Свободно устанавливается программистом, и при необходимости может быть перемещена в ределах программы обработки.
Нулевая точка заготовки W при работе на токарном станке с ЧПУ обычно располагается на оси шпинделя на некотором удалении от нулевой точки станка М, то есть в системе координат токарного станка, как правило, Xw = 0. Величина смещения точки W относительно точки М по оси Z является в значительной степени произвольной и зависит во многом от квалификации разработчика программы. Желательно, чтобы нулевая точка заготовки была совмещена с нулевой точкой детали на чертеже. В этом случае можно непосредственно использовать указанные на чертеже размерные цепи при составлении управляющей программы.
Последовательность действий при установке нулевой точки заготовки на токарном станке с ЧПУ
Предварительные условия для установки:
геометрические размеры режущей части необходимых для обработки режущих инструментов измерены и учтены в управляющей программе;
отобранные инструменты закреплены в зажимных устройствах револьверной головки и выставлены в поперечном направлении;
вылеты инструментов относительно револьверной головки измерены и учтены в управляющей программе;
заготовка должным образом закреплена в шпинделе.
1. Убедиться, что при повороте револьверной головки исключено столкновение инструментов с закрепленной заготовкой и деталями станка.
2. Включить вращение шпинделя, выбрав направление вращение, соответствующее расположению режущих инструментов относительно закрепленной заготовки.
3. При помощи соответствующей команды с управляющего пульта переместить один из закрепленных в револьверной головке резцов (например, подрезной) в рабочее положение.
4. Осторожно подвести рабочий инструмент к свободной от шпинделя наружной торцевой поверхности заготовки либо при помощи ручного управления, либо при помощи соответствующих клавиш на пульте станка. Коснуться вершиной режущей части инструмента поверхности вращающейся заготовки до появления заметного визуально следа и остановить перемещение инструмента.
5. Определить по системе индикации ЧПУ текущее значение положения суппорта станка по оси Z.
6. Ввести данное значение координаты в качестве смещения нуля отсчета в систему ЧПУ и нажать клавишу обнуления системы отсчета координат. Если необходимо учесть припуск на обработку торцевой поверхности заготовки, то его рекомендуется учесть заранее перед вводом координаты текущего положения суппорта в систему ЧПУ, внеся соответствующую коррекцию в численное значение этой координаты.
Система координат детали на фрезерном станке с ЧПУ
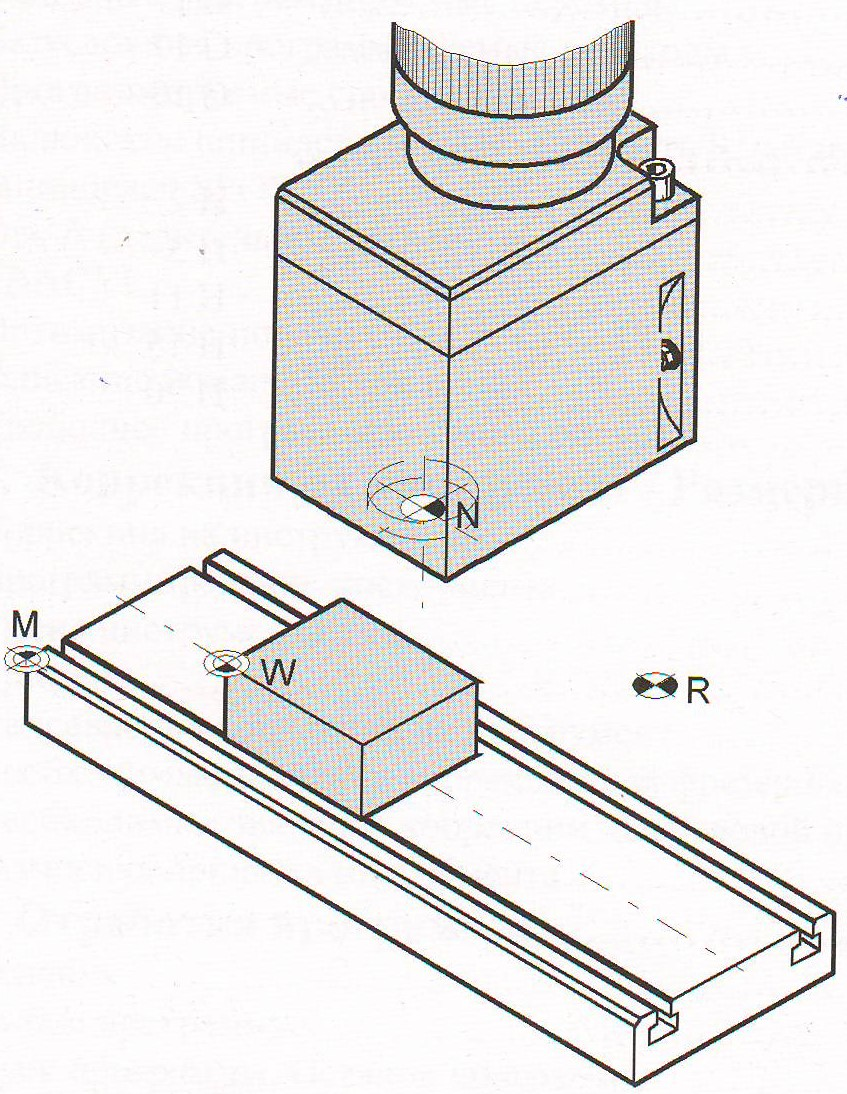
Система координат детали - это система, в которой определены все размеры данной детали и даны координаты всех опорных точек контура детали. Системы координат детали и программы обычно совмещены и представляются единой системой, в которой производится программирование и выполняется обработка детали. Система назначается в соответствии с системой выбранного станка.
Начало СКД (ноль детали) рекомендуется располагать так, чтобы все или большая часть координат опорных точек имели положительное значение, а оси совмещать или располагать параллельно технологическим базам детали. При прочих равных условиях следует совмещать ноль детали с нулем станка.
В СКД указывается точка начала обработки — (0), которую часто называют «нуль программы». Она является первой точкой для обработки детали по программе. Перед началом обработки центр Р инструмента должен быть совмещен с этой точкой.
Положение исходной точки выбирают исходя из удобства отсчета размеров, размещения инструмента и заготовок и т.д., стремясь во избежание излишних холостых ходов приблизить инструменты к обрабатываемой детали. При многоинструментальной обработке исходных точек может быть по числу используемых инструментов, поскольку каждому инструменту задается своя траектория движения. Начало СКД обозначают W.

Классификация и индексация станков с ЧПУ
Классификация систем программного управления станками
Система координат токарного станка с ЧПУ
Система координат фрезерного станка ЧПУ
Система координат режущего инструмента на токарном станке с ЧПУ
Система координат режущего инструмента на фрезерном станке с ЧПУ
Система координат детали на токарном станке с ЧПУ
Система координат детали на фрезерном станке с ЧПУ